No. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang-provinsen, Kina
Nyheter Kategori
Produktkategori
Hvordan beregne PWM-frekvens for en BLDC-motor: Fire praktiske kontroller
En 600 W ekstern rotor BLDC luftkjølermotor forlater samlebåndet med en 8 kHz-bærer. På testbenken avgir bladene et hardt hyl, viklingsoverflaten klatrer 22 grader C over avtrekkstemperaturen, og fasestrømsporet viser et krusningsbånd nesten halvparten så bredt som det fundamentale. Ingenting er defekt. Drivverket ble rett og slett aldri matchet med viklingen.
Det korte svaret på hvordan du beregner PWM-frekvens for en BLDC-motor er at du ikke velger ett tall, du løser for den største av tre etasjer og deretter sjekker et tak. Gulvene kommer fra viklingens elektriske tidskonstant, den tillatte topp-til-topp strømrippel og motorens elektriske (kommuterings) frekvens ved topphastighet. Taket kommer fra byttetap, dødtid, gate-drive-budsjett og motoppløsningen til mikrokontrolleren. For en 220 V ekstern rotor viftemotor i klassen 350 W til 1500 W med 8 til 12 mH faseinduktans, konvergerer de tre etasjene vanligvis et sted mellom 12 kHz og 20 kHz. For en lavinduktans høyhastighetsmotor med 100 til 200 mikrohenry faseinduktans, presser den samme aritmetikken deg til 40 kHz eller mer, og taksjekken begynner å bite hardt.
Det som følger er beregningssekvensen i den rekkefølgen som holder deg unna problemer: samle forsvarlige viklingsdata, beregn RL-cutoff, beregn krusningsgulvet, beregn kommuteringsgulvet, og test deretter den valgte verdien mot tapet og timing-taket før du skriver det inn i fastvaren.
Fire forskjellige frekvenser blir kalt "PWM-frekvensen"
Mesteparten av forvirringen i dette emnet kommer fra å blande sammen fire separate frekvenser som alle vises i en BLDC-stasjon. Bare én av dem er lastet inn i tidtakerregisteret.
| Mengde | Definisjon | Referanseverdi | Hvor den er satt |
|---|---|---|---|
| Mekanisk hastighet | Akselomdreininger per minutt | 1300 rpm | Søknadskrav |
| Elektrisk frekvens | rpm x polpar / 60 | 86,7 Hz (4 polpar) | Resultat av hastighet og magnetantall |
| Kommuteringstrinnhastighet | Seks-trinn: 6 x elektrisk frekvens; feltorientert kontroll: én sektoroppdatering per elektrisk syklus | 520 Hz for seks-trinn | Kontrollalgoritme |
| Bærefrekvens | Byttefrekvens for effekttrinn | 12 til 20 kHz | Dette er tallet vi beregner |
| Kommando PWM | Hastighets- eller dreiemomentsettpunkt-signal matet inn i frekvensomformeren, atskilt fra effekttrinnet | 100 Hz til 2 kHz | Vertskontroller eller PLS |
Den siste raden fortjener en advarsel. Mange feltfeil som skyldes "feil PWM-frekvens" viser seg å være et kommandosignalproblem. En stasjon som forventer en 1 kHz, 10 til 90 prosent driftskommando og mottar et 20 kHz signal, vil enten ignorere det eller lese en fast driftssyklus, fordi inngangsfilteret og fangstrutinen ble designet rundt en mye langsommere bølgeform. Sjekk grensesnittspesifikasjonen før du berører operatøren.
Trinn én: Samle viklingsdata du faktisk kan forsvare
Beregningen er bare så god som induktans- og motstandsverdiene bak, og datablad er ofte uforsiktig med begge. Tre vaner lønner seg.
Mål per fase, ikke linje til linje
En LCR-måler plassert over to terminaler leser seriekombinasjonen av to faser. For en balansert wye-vikling er per-fase-verdien halvparten av den avlesningen, men bare hvis rotoren er stasjonær og den tredje terminalen er flytende. Registrer hvilken konvensjon du brukte, fordi en faktor-av-to-feil her forskyver krusningsgulvet med en faktor på to.
Mål med en frekvens nær den tiltenkte transportøren
Lamineringer, virvelstrømmer og hudeffekt gjør induktansfrekvensavhengig. En vikling som leser 10 mH ved 100 Hz kan lese 8 mH ved 10 kHz og 7 mH ved 20 kHz. Siden rippel er det du dimensjonerer mot, bruk verdien på frekvensbåndet du planlegger å kjøre, og noter målerens testfrekvens på testarket.
Bruk det varme, mettede verste tilfellet
Kobbermotstanden stiger omtrent 0,393 prosent per grad C. En fasemotstand på 1,10 ohm ved 25 grader C blir omtrent 1,42 ohm ved en vikling på 100 grader C, noe som løfter RL-grensen med nesten 30 prosent. Induktansen beveger seg den andre veien under belastning: ved to ganger nominell strøm kan en viftevikling miste 30 til 50 prosent av sin småsignalinduktans når den magnetiske kretsen nærmer seg metning, og krusningsgulvet stiger proporsjonalt. Revider begge ekskursjonene.
Skriv ned fem tall før du beregner noe: per-fase motstand ved 25 grader C, per-fase induktans ved tiltenkt bærefrekvens, magnetantall (polpar = magneter / 2), nominell fasestrøm og DC-bussspenningen inkludert det høyeste realistiske tilfellet. En 220 V-motor matet fra et aktivt effektfaktorkorreksjonstrinn ser 380 til 400 V DC i stedet for 310 V, som er en 25 prosent krusningsstraff som mange første prototyper går glipp av.
Trinn to: RL Cutoff gir deg den nedre grensen
Hver fase er en seriemotstand og induktor, og det paret danner et første-ordens lavpassfilter. Dens grensefrekvens er:
f_c = R / (2 x pi x L)
Under denne frekvensen kan strømmen følge det beordrede gjennomsnittet innenfor en koblingssyklus. Over den begynner viklingen å snitte den påførte spenningen for deg. Den mye siterte tommelfingerregelen er å kjøre bærebølgen ved ti ganger cutoff eller mer, noe som gir strømsløyfen nok båndbredde til å holde den kommanderte verdien og forhindrer at gjeldende bølgeform ligger etter spenningskommandoen med en stor fasevinkel.
Legg merke til hva selve cutoff ikke er. Formelen f = R / (2 x pi x L) som sirkulerer på fora er grensen, ikke en anbefalt bærer. Å kjøre en BLDC-motor med sin egen RL-grensefrekvens produserer kraftig dreiemomentrippel og hørbar støy, fordi viklingen ikke kan jevne ut noe med den hastigheten.
Ved bruk av referansemotor: R = 1,10 ohm ved 25 grader C, L = 8 mH målt ved 10 kHz. Tidskonstanten er 8 mH / 1,10 ohm = 7,3 ms, og f_c = 1 / (2 x pi x 7,3 ms) = 21,9 Hz. Ti ganger det er 219 Hz. Korrigert til en varm vikling på 1,42 ohm, er cutoff 28,3 Hz og ti ganger gulvet er 283 Hz.
For en middels induktans viftemotor er RL-gulvet derfor trivielt. Det blir først bindende på maskiner med svært lav induktans, og på motorer der en designer bevisst har lagt til serieinduktans. Behandle det som et fornuftsgulv, ikke svaret.
Trinn tre: Current Ripple setter det virkelige gulvet
Dette er beregningen som faktisk bestemmer antallet for de fleste stasjoner. I løpet av en svitsjeperiode lader den påførte spenningen viklingsinduktansen, og topp-til-topp krusningsstrømmen er:
delta_I = V_bus x D x (1 - D) / (L x f_pwm)
hvor D er den øyeblikkelige plikten til det benet. Uttrykket topper ved D = 0,5, noe som forenkler det verste tilfellet til V_bus / (4 x L x f_pwm). Omorganisert for frekvensen du trenger:
f_pwm er større enn eller lik V_bus / (4 x L x delta_I_allow)
Velg delta_I_allow som en brøkdel av nominell fasestrøm. Ti til tjue prosent holder jern- og kobbertapene beskjedne og gir strømsløyfen et enkelt mål; over tretti prosent begynner du å se ekstra oppvarming, hørbar støy og, i sensorløse stasjoner, en mer støyende tilbake-EMF-observasjon.
Referansemotor igjen: V_bus 310 V DC, L 8 mH, merkefasestrøm 2,5 A, tillatt rippel 20 prosent, så delta_I_allow = 0,5 A topp til topp.
f_pwm er større enn eller lik 310 / (4 x 0,008 x 0,5) = 310 / 0,016 = 19 375 Hz
Det runder av til 20 kHz. Ved 12 kHz bærer den samme motoren 0,81 A rippel, omtrent 32 prosent av nominell, og ved 8 kHz bærer den 0,97 A, nær 39 prosent. Det er akkurat det krusningsbåndet som er synlig på det sviktende drevet fra åpningsavsnittet, og det forklarer både sutringen og de ekstra 22 grader C.
Tre korreksjoner forbedrer estimatet. Rom-vektormodulasjon med tredje-harmonisk injeksjon produserer omtrent 15 prosent mindre worst-case rippel enn det sinusformede uttrykket ovenfor, så et 20 kHz estimat oppfører seg ofte som 18 kHz. Hvis motoren kjører med lav modulasjonsindeks for det meste av sin oppgave, kan det verste tilfellet ved D = 0,5 aldri oppstå ved driftspunktet, og du kan bytte en viss ringvirkningsmargin for lavere byttetap. Omvendt, hvis motoren må overleve en låst rotor eller et dypt spenningsfall, vil plikten sveipe gjennom 0,5 og det verste tilfellet blir reelt.
Trinn fire: Hold nok byttesykluser per kommuteringstrinn
Bæreren må også være rask i forhold til motorens elektriske frekvens, ellers har frekvensomformeren for få muligheter per sektor til å regulere strøm. Beregn den elektriske frekvensen først:
f_elec = rpm x polpar / 60
For referansemotoren ved 1300 rpm med fire polpar, f_elec = 86,7 Hz. I seks-trinns kommutering inneholder hver elektrisk syklus seks trinn, så trinnhastigheten er 520 Hz. En vanlig retningslinje er minst ti, helst tjue, PWM-perioder per kommuteringstrinn, som setter gulvet på 5,2 til 10,4 kHz. Legg merke til at dette nå overskrider RL-gulvet og nærmer seg krusningsgulvet, og det er grunnen til at viftedrift i denne klasseklyngen rundt 12 til 16 kHz.
Feltorientert kontroll har en litt annen begrensning. Strømsløyfen oppdateres vanligvis én gang per bærerperiode, så bærebølgen må være minst ti ganger den elektriske frekvensen for å holde sløyfen stabil ved topphastighet, og mye mer hvis du vil ha lavt dreiemoment-rippel ved lav hastighet. Single-shunt strømføling legger til en hardere grense: shunten er kun lesbar under definerte vinduer i koblingsperioden, så ved svært høy drift krymper målevinduene og stasjonen enten hopper over målinger eller senker bærebølgen.
Høyhastighetsmotorer bryter retningslinjen fullstendig. En 20 000 rpm motor med fire polpar har f_elec = 1333 Hz og en seks-trinns hastighet på 8 kHz. Å kreve tjue PWM-perioder per trinn vil kreve 160 kHz, noe som er upraktisk for en bipolar transistorbro med isolert port og dyrt selv med silisiumkarbid. Virkelige stasjoner i det regimet bytter til én effektiv puls per kommuteringstrinn, og synkroniserer PWM til kommuteringshendelsen i stedet for å kjøre fri. Det bredere punktet står: hvis den elektriske frekvensen din nærmer seg noen få kilohertz, må bærebølgeberegningen gjøres sammen med modulasjonsskjemaet, ikke separat.
Hvis du vil ha koblingssekvensen og sektortimingen mer dybde, kan denne forklaringen av hvordan en BLDC-kontroller gjør PWM til kommutering går gjennom portmønsteret trinn for trinn.
Med referanseviftemotoren som et tilfelle, er 220 V 600 W ekstern rotordesign i DC149-serien en realistisk match for disse tallene, og publiserte viklingsdata er en nyttig krysssjekk mot dine egne benkemålinger.
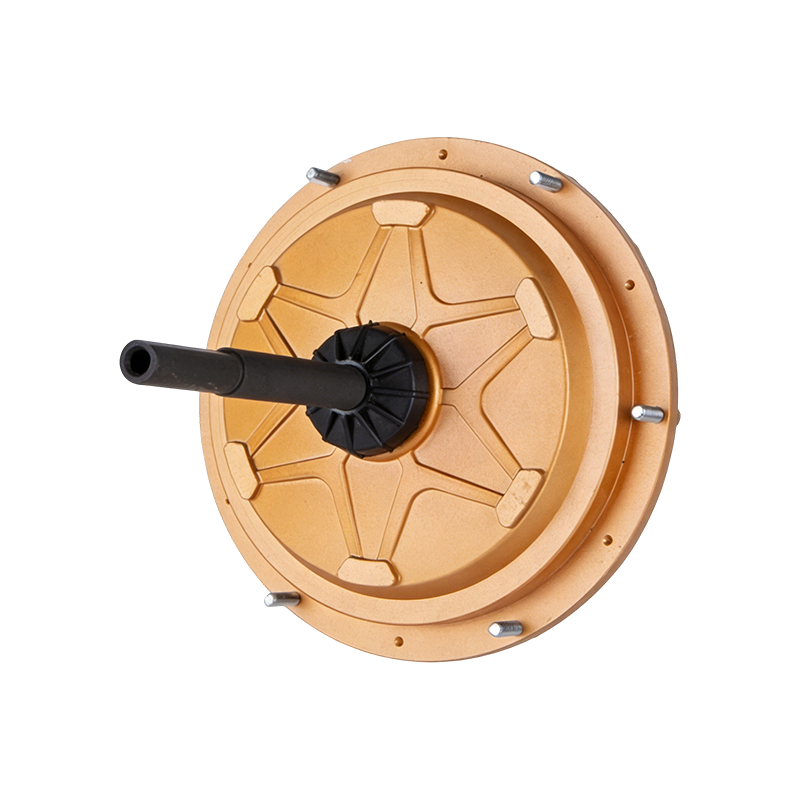 DC149 220 V 600 W External-Rotor BLDC Air Cooler Motor 220 V 600 W ekstern-rotor BLDC-motor for luftkjølere, med publiserte viklingsdata som kan krysssjekkes mot benkmålinger. Se produkt →
Trinn fem: Test kandidaten mot taket
Når gulvene er kjent, avgjør den øvre grensen hvor mye margin du har råd til. Fire begrensninger betyr noe, og de to første binder vanligvis først.
Omkoblingstap
Et grovt estimat per enhet er P_sw = 0,5 x V_bus x I_fase x (t_on t_off) x f_pwm. Med en 310 V-buss, 3,5 A toppfasestrøm, 100 ns kombinert overgangstid og en 16 kHz-bærer, sprer hver enhet omtrent 0,87 W fra å bytte alene. Ved 20 kHz blir det 1,08 W, og ved 8 kHz faller det til 0,43 W. Multipliser med antall enheter som er aktive i modulasjonsskjemaet ditt, legg til ledningstap, og kontroller mot den termiske motstanden til pakken og kjøleribben. En kryssmargin på 25 grader C ved den verste omgivelsen er et fornuftig designmål, og det er tallet som vanligvis dreper en ambisiøs 40 kHz plan på et naturlig avkjølt brett.
Dødtid og minimum pulsbredde
Dødtid er en fast avgift på tjenestesyklus. Ved 16 kHz er perioden 62,5 mikrosekunder, så en dødtid på 1 mikrosekund koster 1,6 prosent av perioden; ved 5 prosent kommandert duty som er en 32 prosent feil i den påførte spenningen, som produserer strømforvrengning og lavhastighets dreiemoment. Kortere dødtider reduserer feilen, men øker risikoen for gjennomslag ettersom overgangstemperaturen øker og enhetens forsinkelser driftes. Mange portdrivere spesifiserer også en minimum inngangspuls, typisk 50 til 200 ns, som begrenser det brukbare driftsområdet ved høye bærefrekvenser.
Timeroppløsning
En 100 MHz timer i senterjustert modus gir 6250 tellinger per periode ved 16 kHz, så arbeidstrinnet er omtrent 0,016 prosent. Ved 80 kHz gir den samme timeren 1250 tellinger og 0,08 prosent trinn. Begge er brukbare, men det grove tilfellet begrenser finstrømregulering ved lett belastning.
Akustisk støy og EMC
8 til 12 kHz-båndet er det verste stedet å sitte for menneskelig hørsel, som er en grunn til at 8 kHz-stasjoner høres så ubehagelig ut. Å flytte til 16 kHz hjelper de fleste voksne, men ikke alle; 20 kHz og over er vanligvis uhørlig, men presser tap og utstrålte utslipp opp. Tilfeldig eller ditheret bærebølgemodulasjon sprer spekteret og tar den rene tonen ut, på bekostning av litt høyere strømbølger og et mer komplekst strømsamplingsskjema. På EMC-siden gjør høyere bærefrekvenser at inngangsfilteret og motorkabelen oppfører seg dårligere, så et design som passerer ved 12 kHz er ikke automatisk kompatibelt ved 24 kHz.
En bearbeidet sammenligning mellom to motorklasser
De samme fire kontrollene gir svært forskjellige svar avhengig av viklingsinduktansen. Tabellen nedenfor kjører en middels induktans viftemotor og en lavinduktans høyhastighetsmotor gjennom identisk aritmetikk.
| Parameter | Luftkjøler viftemotor | Høyhastighets viftemotor |
|---|---|---|
| DC buss | 310 V | 48 V |
| Fasemotstand ved 25 C | 1,10 ohm | 0,05 ohm |
| Fasinduktans ved bærer | 8 mH | 120 mikrohenry |
| Stolpepar | 4 | 4 |
| Maksimal hastighet | 1300 rpm | 20 000 rpm |
| Nominell fasestrøm | 2,5 A | 20 A |
| RL-avskjæring | 21,9 Hz | 66 Hz |
| Ti ganger RL-gulv | 219 Hz | 663 Hz |
| Tillatt krusning (20 prosent, 15 prosent) | 0,5 A | 3 A |
| Ripple gulv | 19,4 kHz | 33,3 kHz |
| Elektrisk frekvens at top speed | 86,7 Hz | 1333 Hz |
| Kommuteringsgulv (20 perioder per trinn) | 10,4 kHz | 160 kHz, ikke oppnåelig |
| Valgt transportør | 20 kHz | 40 kHz med PWM synkronisert til kommutering |
Høyhastighetssøylen er den mer lærerike. Dens krusningsgulv på 33 kHz er allerede høy for en 48 V-bro, og kommuteringsretningslinjen er uoppnåelig, så designet må akseptere færre PWM-perioder per trinn og kompensere med strammere strømsløyfe-timing og bedre tilbake-EMF-filtrering. Det er et normalt teknisk kompromiss, ikke en feil, men det må være bevisst. Hvis du kjøper en slik motor med en integrert kontroller, er kompromisset allerede bakt inn i fastvaren, og du kan ikke endre det.
Hva integrerte stasjoner betyr for beregningen din
Mange vifte- og luftkjølermotorer leveres nå med omformeren montert på endeskjoldet, og bærefrekvensen er fastsatt til hva produsenten av frekvensomformeren valgte, vanligvis 16 til 20 kHz. For kjøperen blir regnestykket ovenfor en verifiseringsøvelse i stedet for en designøvelse.
Spør skriftlig om byttefrekvensen, og spør om den er fast eller konfigurerbar. Still så de to spørsmålene som avslører om tallet ble valgt med vilje: hva er den målte topp-til-topp krusningen ved nominell belastning, og hva er overgangstemperaturmarginen ved den maksimale nominelle omgivelsen. En leverandør som kan svare på begge har gjort beregningen. En leverandør som kun oppgir en frekvens har ikke.
Bekreft også hvilken PWM dataarket beskriver. Elektronisk kommuterte viftemotorer i klassen 350 W til 1500 W aksepterer vanligvis en 0 til 10 V analog eller en lavfrekvent PWM-kommando mens de kjører en fast intern bærer, og å forveksle de to vil produsere et idriftsettelsesproblem som ser ut som en fastvarefeil.
For en 380 V-installasjon der frekvensomformeren allerede er integrert og bæreren er fast, er den praktiske kontrollen om viklingsinduktansen og den publiserte krusningen er konsistente på den bæreren, som er spørsmålet verdt å stille til leverandøren av en 380 V 1500 W EC viftemotor.
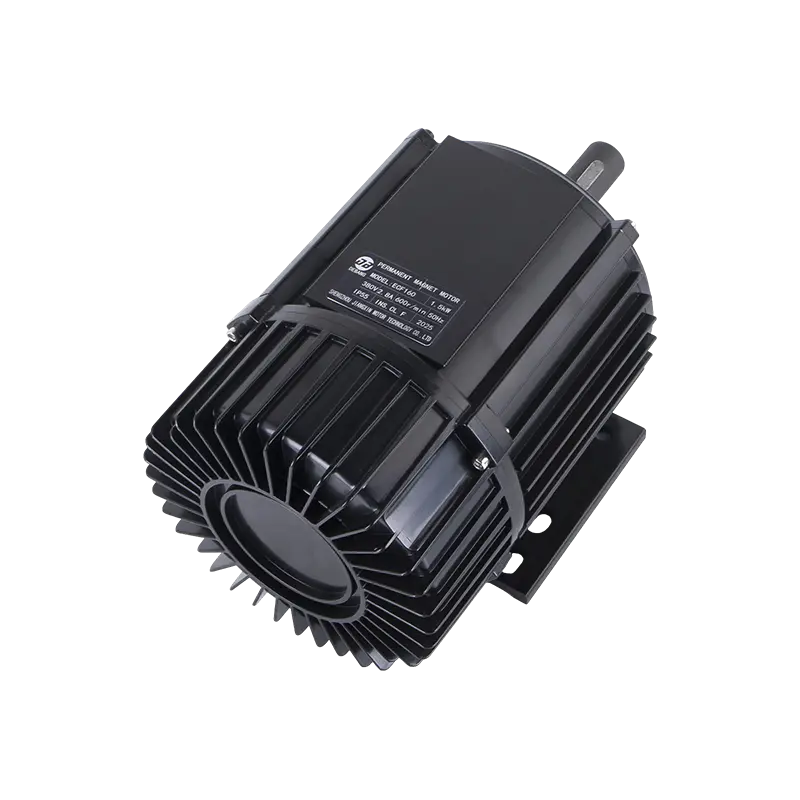 ECF160 380 V 1500 W EC viftemotor for fordampningskjølere 380 V 1500 W EC viftemotor for evaporative kjølere; dens viklingsinduktans og publiserte krusning kan kontrolleres på en fast bærer. Se produkt →
Validering på benken: Fire målinger som avgjør argumentet
Beregninger begrenser feltet; målinger trekker vinneren. Kjør disse fire testene ved kandidatfrekvensen og i ett trinn på hver side av den, for eksempel 12, 16 og 20 kHz.
- Nåværende krusning. Fang opp fasestrøm med en kompensert shunt eller en sonde med høy båndbredde, ved 25 prosent, 50 prosent og 100 prosent belastning. Sammenlign topp-til-topp-båndet med den tillatte verdien. Se etter krusning som vokser raskere enn forutsagt med belastning, som signaliserer induktansmetning.
- Vikling og enhetstemperatur. Bløtlegg ved nominell belastning til temperaturen stabiliserer seg, og sammenlign deretter de to eller tre kandidatene. En forskjell på 2 til 4 grader C i viklingsstigning mellom 16 og 20 kHz er typisk og forteller deg hva det ekstra koblingstapet er å kjøpe.
- Effektivitet på driftspunktet. Mål inngangs likestrøm og aksel- eller lufteffekt ved applikasjonens reelle driftssyklus, ikke på et enkelt nominelt punkt. Viftebelastninger følger en kubelov, så mesteparten av den årlige energien brukes godt under full hastighet, hvor bæreren og modulasjonsskjemaet betyr mer enn ved nominell belastning.
- Akustisk sveip. Kjør motoren fra 10 til 100 prosent hastighet på hver kandidatbærer og lytt etter toner. Vær oppmerksom på strukturelle resonanser i viftehuset, siden en bærer som er stille ved én hastighet kan eksitere en brakett-resonans ved en annen.
Ta vare på målearket med designprotokollen. Når en kunde rapporterer en støyklage to år senere, blir forskjellen mellom et bevisst 16 kHz valg og et tilfeldig valg veldig synlig.
Feil som gjentar seg i virkelige prosjekter
- Bruker databladets induktans uten testfrekvens. En verdi tatt ved 100 Hz kan overdrive rippelytelsen med 20 prosent eller mer.
- Glemte strømfaktor-korreksjonsbussen. Ripple skalaer med bussspenning, så en 220 V motor på en 390 V DC-link bærer 26 prosent mer rippel enn samme motor på en 310 V-link.
- Størrelse ved kun 25 grader C. Varm motstand øker RL-grensen, og metning senker induktansen; begge skyver krusningsgulvet opp.
- Å anta at en høyere operatør er alltid bedre. Over omtrent 24 kHz på et naturlig avkjølt brett koster byttetap og dødtidsforvrengning ofte mer enn krusningsforbedringen kjøper.
- Forveksler kommandoen PWM med operatøren. Det er forskjellige signaler med forskjellige spesifikasjoner, og en mismatch ser ut som en kontrollfeil.
- Bytte bærer uten å stille inn gjeldende sløyfe på nytt. Sløyfeforsterkninger som passer til 8 kHz er vanligvis for aggressive ved 20 kHz, og symptomet er oscillasjon under belastningstrinn.
Hvor regnestykket lander i praksis
For en fordampende luftkjøler eller en industriell vifte driftsmotor i området 350 W til 1500 W med 6 til 12 mH faseinduktans, aritmetikken konvergerer på 12 til 20 kHz, og 16 kHz er en rimelig standard med 20 kHz som oppgraderingsvei når rippel eller støy krever det. Under 8 kHz bærer middels induktansviklinger for mye krusning til å holde seg stille og kjølig. Over 24 kHz oppveier koblings- og dødtidskostnadene vanligvis fordelene på en konveksjonskjølt bro. For høyhastighets motorer med lav induktans stiger gulvet til 30 til 40 kHz, og modulasjonsskjemaet må vurderes på nytt samtidig.
Når motoren og drivverket er spesifisert sammen, er det reneste arrangementet å fikse bæreren, publisere viklingsinduktansen og motstanden ved den bæreren og angi krusningen ved nominell belastning. For en 220 V 1500 W luftkjølermotor med ekstern rotor som kjører en fast intern bærer, er denne kombinasjonen det som gjør støyen og den termiske oppførselen forutsigbar før den første prototypen bygges.
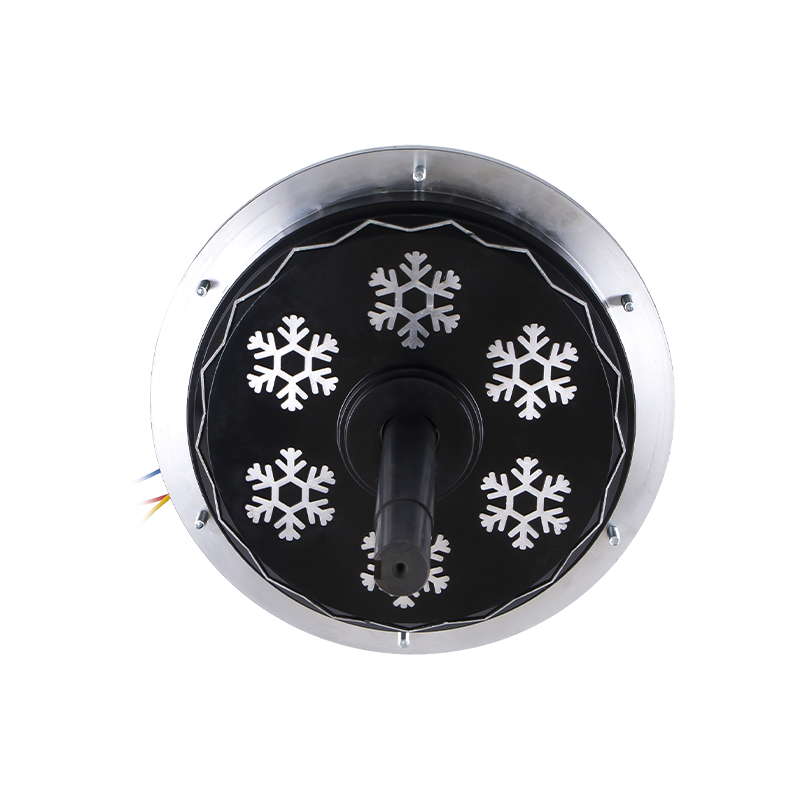 DC198 220 V 1500 W ekstern rotor BLDC luftkjølermotor 220 V 1500 W ekstern rotor BLDC luftkjølermotor for stasjonsparing med fast bærer, der viklingsinduktans og nominell lastrippel gjør støy og termisk oppførsel forutsigbar. Se produkt →
Arbeidssjekklisten er kort. Mål per-fase induktans ved din bærefrekvens og ved den varme, mettede tilstanden. Beregn RL-grensen og gang med ti. Beregn krusningsgulvet fra V_bus / (4 x L x delta_I_allow) ved D = 0,5. Beregn den elektriske frekvensen og bekreft at du fortsatt får ti eller flere koblingsperioder per kommuteringstrinn, eller endre modulasjonsskjemaet hvis du ikke gjør det. Deretter kontrollerer du koblingstap, dødtid og tidtakeroppløsning ved den valgte verdien, og bekreft med et benksveip over tre kandidatfrekvenser. Gjør det én gang per motor-drive-paring og spørsmålet slutter å være en gjetning.
Beslektet Produkter
-
 YS90L-4 380V 1500W 3-faset fordampende luftkjølermotor
-
 YS100L-4 380V 2200W 3-faset fordampende luftkjølermotor
-
 YS90L-4 380V 1500W 3-faset fordampende luftkjølermotor
-
 DC149 220V/700W Ekstern BLDC luftkjølermotor
-
 DC149 220V 850W Ekstern BLDC luftkjølermotor
-
 DC144 220V 600W Ekstern BLDC luftkjølermotor
 Klar til å tilpasse
Dine motorprodukter?
Vi er profesjonelle motorprodusenter som leverer kraftig, stabil og effektiv kraft kjerner for alle bransjer gjennom presisjonshåndverk og innovasjon.
Kontakt oss
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Firmaadresse
Opphavsrett © by Shengzhou Jiangxin Motor Technology Co., Ltd. Alle rettigheter reservert.
Engros industrielle viftemotorer produsenter