No. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang-provinsen, Kina
Nyheter Kategori
Produktkategori
Tilbake EMF av en BLDC-motor: Hvordan beregne den fra hastighet, kv og fluks
En 48 V BLDC viftemotor går med 3000 rpm, og oscilloskopet viser en 30 V topp linje-til-linje-bølgeform. Kontrollerens sensorløse nullkryssingsterskel er satt nær halve DC-bussen. Vil motoren starte pålitelig, og er den målte spenningen faktisk den bakre EMF? Svaret avhenger av hvordan den bakre EMF-konstanten er definert, om verdien er fase eller linje-til-linje, og om den er peak eller RMS. Å få disse definisjonene feil kan gjøre en enkel beregning til en feil kontrollerinnstilling eller en feilaktig motorrekkefølge.
Det korte svaret er: beregn tilbake EMF fra E = Ke × ω , hvor Ke er den bakre EMF konstant og ω er mekanisk vinkelhastighet. Bruk samme fase/linje og topp/RMS-basis som konstanten. Hvis bare Kv er tilgjengelig, konverter det først. Hvis motoren allerede er på benken, mål bølgeformen og beregn Ke fra en kjent hastighet. Avsnittene nedenfor viser hver metode, enhetskonverteringene som forårsaker flest feil, og sjekkene som er verdt å gjøre før en innkjøpsordre frigis.
Kjerneformelen og hva hvert symbol betyr
For en førstegangsberegning, bruk det mekaniske skjemaet:
E fase, topp = Ke fase, topp × ω m
Her, ω m er akselhastighet i radianer per sekund: ω m = 2πn / 60, med n i rpm. Ke må være i V per rad/s. Hvis dataarket gir Ke i V/krpm, V/rpm eller Kv i rpm/V, konverter det før du multipliserer. Den samme ligningen fungerer for en trapesformet BLDC-motor og en sinusformet PM-maskin, men bølgeformtolkningen endres: for trapesformede motorer, bruk flat-top-amplituden; for sinusformede motorer, bruk peak eller RMS konsekvent.
For en sinusformet maskin med kjent flukskobling er den fysiske formen:
E fase, topp = p × λ m × ω m
hvor p er antall polpar og λ m er toppflukskoblingen per fase i Wb-svinger. RMS-faseverdien er E fase, topp / √2. For linje-til-linje sinusformet spenning, multipliser fase RMS-verdien med √3. For en seks-trinns trapesmotor er linje-til-linje flattopp ofte nær det dobbelte av fase flat-top-verdien, men bekrefter bølgeformen fordi det nøyaktige forholdet avhenger av kommutering og viklingsarrangement.
| Mengde | Symbol | Enhet | Hva skal bekreftes |
|---|---|---|---|
| Mekanisk hastighet | n | rpm | Akselhastighet, ikke elektrisk frekvens |
| Vinkelhastighet | ω m | rad/s | ω m = 2πn / 60 |
| Tilbake EMF konstant | Ke | V/(rad/s) | Fase eller linje-til-linje; topp eller RMS |
| Fase tilbake EMF | E ph | V | Bruk samme grunnlag som Ke |
| Linje-til-linje tilbake EMF | E LL | V | √3 for sinusformet RMS; ca 2× flat topp for trapesformet |
| Elektrisk frekvens | f e | Hz | f e = p × n / 60 |
Konvertering av Kv-, Ke- og dataarkenheter uten kostbare feil
Kv er vanligvis oppgitt i rpm per volt. For en ubelastet DC-lignende beregning er den bakre EMF-konstanten i V/(rad/s):
Ke = 60 / (2π × Kv) = 9,549 / Kv
Hvis Kv er 100 rpm/V, er Ke omtrent 0,0955 V/(rad/s). Ved 3000 rpm, ω m er 314,16 rad/s, så den beregnede tilbake-EMK er omtrent 30,0 V. Hvis dataarket definerer Kv på linje-til-linje-basis, er at 30,0 V en linje-til-linje verdi. Hvis Kv er fasebasert, er det en faseverdi. Tallet er det samme bare når grunnlaget er det samme.
For industrimotorer er Ke ofte gitt i V/krpm. Konverter den ved å dele på 104,72, fordi 1000 rpm tilsvarer 104,72 rad/s. En Ke på 12 V/krpm er derfor 0,1146 V/(rad/s). Ved 1500 rpm er den bakre EMF 0,1146 × 157,08 = 18,0 V på samme fase/linje-basis som dataarket.
En vanlig kjøpsrisiko er en leverandør som oppgir «Ke = 0,12» uten enheter. Er det V/rpm, V/(rad/s), V/krpm, fasetopp eller linje-til-linje RMS? En faktor på 2 eller √3 kan skjules i det enkelte tallet. Be om definisjonen skriftlig, og be om bølgeformen og testhastigheten som ble brukt for å få den. Hvis motoren er beregnet for sensorløs styring, be også om bak-EMK ved minimum driftshastighet, ikke bare ved nominell hastighet.
Beregning fra fysiske dimensjoner og flukskobling
Når en prototype ikke har noe nyttig dataark, er flukskobling den mest direkte ruten. Hvis designteamet kjenner toppflukskoblingen per fase, bruk E fase, topp = p × λ m × ω m . For eksempel, p = 4, X m = 0,05 Wb-svingninger, og n = 1500 rpm gir ω m = 157,08 rad/s. Toppfase tilbake-EMF er 4 × 0,05 × 157,08 = 31,4 V. RMS-faseverdien er 22,2 V, og den sinusformede linje-til-linje RMS-verdien er 38,5 V.
Hvis flukskobling ikke er tilgjengelig, men viklingen og magnetkretsen er kjent, kan beregningen bygges fra svinger per fase, viklingsfaktor, luftgap-fluks per pol og hastighet. I praksis er usikkerheten i luftspalteflukstetthet, lamineringsstablingsfaktor og endeviklingseffekter stor nok til at en beregnet verdi bør behandles som et designestimat. Vind en prøve, snurr den med en sikker hastighet, og mål bølgeformen. Denne målingen er også den raskeste måten å bekrefte om den tiltenkte bølgeformen er nærmere sinusformet eller trapesformet. For bakgrunn om kommutering og bølgeformadferd, den BLDC arbeidsprinsippartikkel er en nyttig referanse.
Målemetode: Omfang, drill og en sikker spinn uten belastning
På benken kobler du fra kontrolleren og snurrer motoren med en drill, en dreiebenk eller en annen motor. Mål linje-til-linje spenning med en differensialsonde eller en isolert oscilloskopinngang. Ikke overskrid sondens common-mode-klassifisering, og ikke koble en jordet oscilloskopsonde til en strømførende trefasebro. Ved en kjent hastighet, fange opp bølgeformen og registrere enten flat-top-amplituden eller sinusformede topp- og RMS-verdier, avhengig av motortype.
Beregn Ke fra den målte spenningen og hastigheten: Ke = E målt / ω m . Bekreft deretter elektrisk frekvens med f e = p × n / 60. En firepolet-parmotor som spinner ved 1200 rpm bør vise 80 Hz elektrisk frekvens, eller en periode på 12,5 ms. Hvis frekvensen er feil, kontroller poltellingen eller den faktiske akselhastigheten. Hvis amplituden er lavere enn forventet, kontroller sondedemping, viklingsforbindelse og om målingen er fase eller linje-til-linje.
For en rask produksjonssjekk, spinn med lav fast hastighet, registrer topp-til-topp linjespenningen og sammenlign den med en kjent-god prøve. Dette erstatter ikke en full motortest, men den fanger opp feil viklingssvinger, reverserte faser og magnetproblemer før motoren når samlebåndet. Hold testhastigheten godt under den maksimale nominelle hastigheten og bruk en beskyttet testarmatur.
Hvorfor terminalspenningen ikke er bak-EMF under belastning
Ved ingen belastning er terminalspenningen nær bak EMF fordi strømmen er liten. Under belastning må den påførte spenningen overvinne tilbake EMF, resistivt fall og induktivt fall: V fase = E fase I × R L × di/dt. En motor med 0,5 Ω fasemotstand som bærer 10 A har et resistivt fall på 5 V før noe induktans eller omformertap vurderes. Det er derfor en beregning gjort fra DC-bussen alene kan overvurdere tilgjengelig hastighet eller undervurdere strømmen ved en gitt belastning.
PWM-operasjon legger til et nytt lag. Omformeren påfører en kuttet spenning, og motorstrømmens krusning avhenger av koblingsfrekvens og induktans. Diodefall, dødtid og kabelmotstand fjerner også spenningsmarginen. For sensorløs kontroll ser nullkrysskomparatoren terminalbølgeformen, ikke en ideell tilbake-EMF-kilde. Filtre som brukes til å fjerne PWM-støy introduserer faseforsinkelse, og forsinkelsen blir viktigere når den elektriske frekvensen øker. Beregn forventet tilbake-EMF ved minimums- og maksimumshastigheter, og kontroller deretter komparatorterskelen og filterforsinkelsen mot disse verdiene.
Sette beregningen inn i en motorisk forespørsel
En nyttig forespørsel angir nødvendig tilbake-EMK ved en definert hastighet, DC-bussområdet, fase-/linjegrunnlaget og den akseptable toleransen. For eksempel: "Ved 2400 rpm må linje-til-linje topp-EMF være 42 V ±5 %, målt med motoren ved 25 °C og drevet av en ekstern drivmotor." Det er mye klarere enn å be om en "0,2 Ke-motor" fordi den fjerner enhetens tvetydighet før prøvene bygges. Hvis motoren er for vifte eller luftkjøler, oppgi også belastningskurven og minimumshastigheten som sensorløs start må fungere ved.
For luftkjølerdrift kan en ekstern rotor BLDC-motor forenkle den mekaniske pakken fordi viften kan monteres direkte på rotoren. Et representativt alternativ er 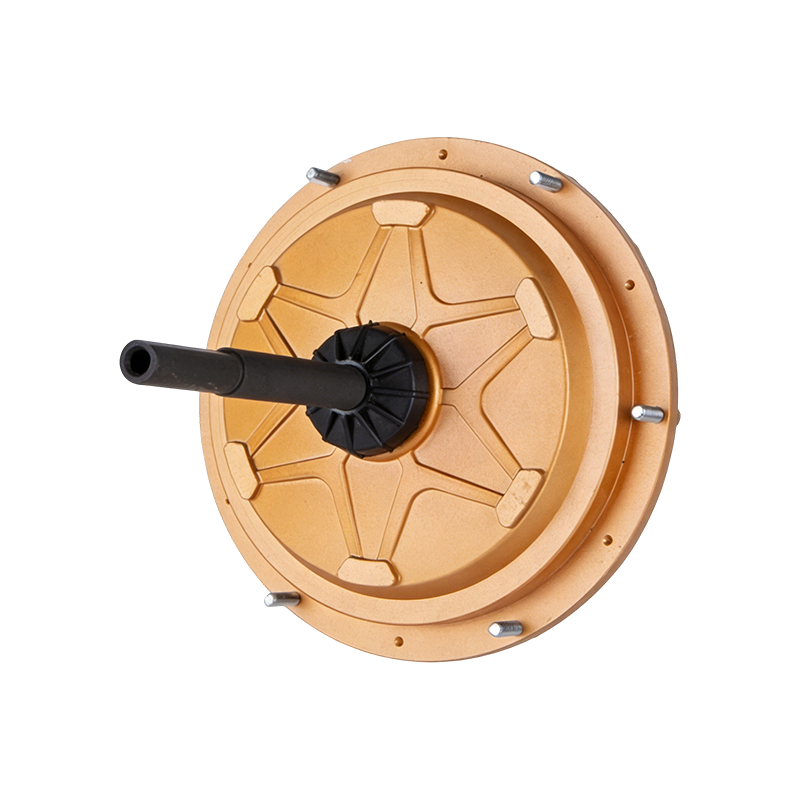 DC149 220V 600W Ekstern BLDC luftkjølermotor Ekstern-rotor 220 V 600 W BLDC-motor for luftkjølere, med direkte viftemontering, IP55-beskyttelse og en vedlikeholdsfri design egnet for industriell kjøling. Se produkt → 600 W ekstern BLDC luftkjølermotor. For større ventilasjonsanlegg kan en EC-viftemotor være mer egnet; den
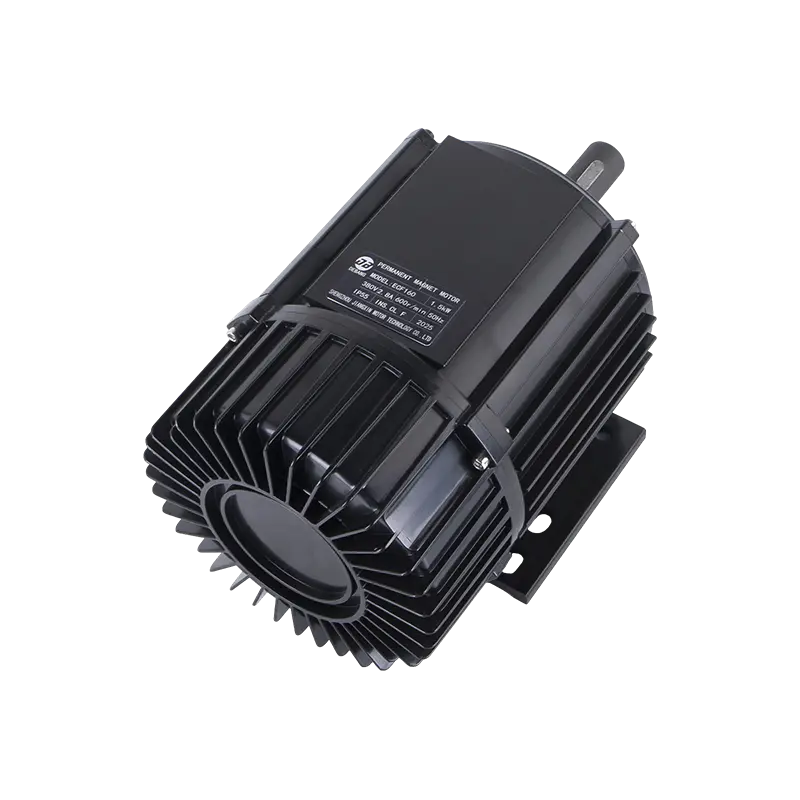 ECF160 380V 1500W EC Viftemotor Høyeffektiv EC-viftemotor for evaporative luftkjølere, med 380 V 1500 W effekt, IP55-beskyttelse og støysvak drift egnet for større ventilasjonssystemer. Se produkt → 1500 W EC viftemotor er ett eksempel. Den industrivifteapplikasjonsside viser hvordan disse motorfamiliene kartlegges til viftebelastninger. Bruk den bakre EMF-beregningen for å sjekke lavhastighetskontrollmarginen, ikke bare merkeeffekten.
Bearbeidede eksempler og en siste helsesjekk
Eksempel 1 — Kv-konvertering. Kv = 100 rpm/V, n = 3000 rpm. Ke = 9,549 / 100 = 0,0955 V/(rad/s). ω m = 314,16 rad/s. E = 30,0 V på samme grunnlag som Kv. Hvis Kv er linje-til-linje, er resultatet linje-til-linje.
Eksempel 2 — datablad Ke. Ke = 0,12 V/(rad/s) linje-til-linje topp, n = 3000 rpm. E LL, topp = 0,12 × 314,16 = 37,7 V. Med en 48 V-buss er den ideelle marginen ca. 10,3 V før resistiv og inverter faller.
Eksempel 3 — flukskobling. p = 4, λ m = 0,05 Wb-omdreininger, n = 1500 rpm. E fase, topp = 31,4 V, E fase,rms = 22,2 V, og E LL,rms = 38,5 V for en sinusformet maskin.
Før du godtar et resultat, kjør denne sjekklisten:
- Skriv ned om spenningen er fase eller linje-til-linje.
- Skriv ned om verdien er topp, topp til topp eller RMS.
- Konverter hastighet til mekanisk rad/s, ikke elektrisk rad/s.
- Konverter Ke til V/(rad/s) og behold det samme grunnlaget.
- Sjekk resultatet mot en lavhastighets tomgangsmåling.
- Legg igjen spenningsmargin for motstand, induktans, dioder og kontrollforsinkelse.
Den endelige målingen er det mest verdifulle trinnet. En beregnet tilbake-EMK er bare så god som enhetsdefinisjonene; en målt bølgeform med kjent hastighet avslører fase-, polaritets- og bølgeformfeil umiddelbart.
 Klar til å tilpasse
Dine motorprodukter?
Vi er profesjonelle motorprodusenter som leverer kraftig, stabil og effektiv kraft kjerner for alle bransjer gjennom presisjonshåndverk og innovasjon.
Kontakt oss
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Firmaadresse
Opphavsrett © by Shengzhou Jiangxin Motor Technology Co., Ltd. Alle rettigheter reservert.
Engros industrielle viftemotorer produsenter